Software
Développement logiciel robotique
Architecture ROS 2, drivers, contrôle et simulation pour robots mobiles.
Explorer l'expertise Yokaï Robotics
Ingénierie robotique mobile
Parler de votre projet
Ingénierie robotique mobile
Logiciel robotique, navigation, perception caméra et LiDAR, électronique et mécanique : nous développons votre robot mobile de bout en bout.
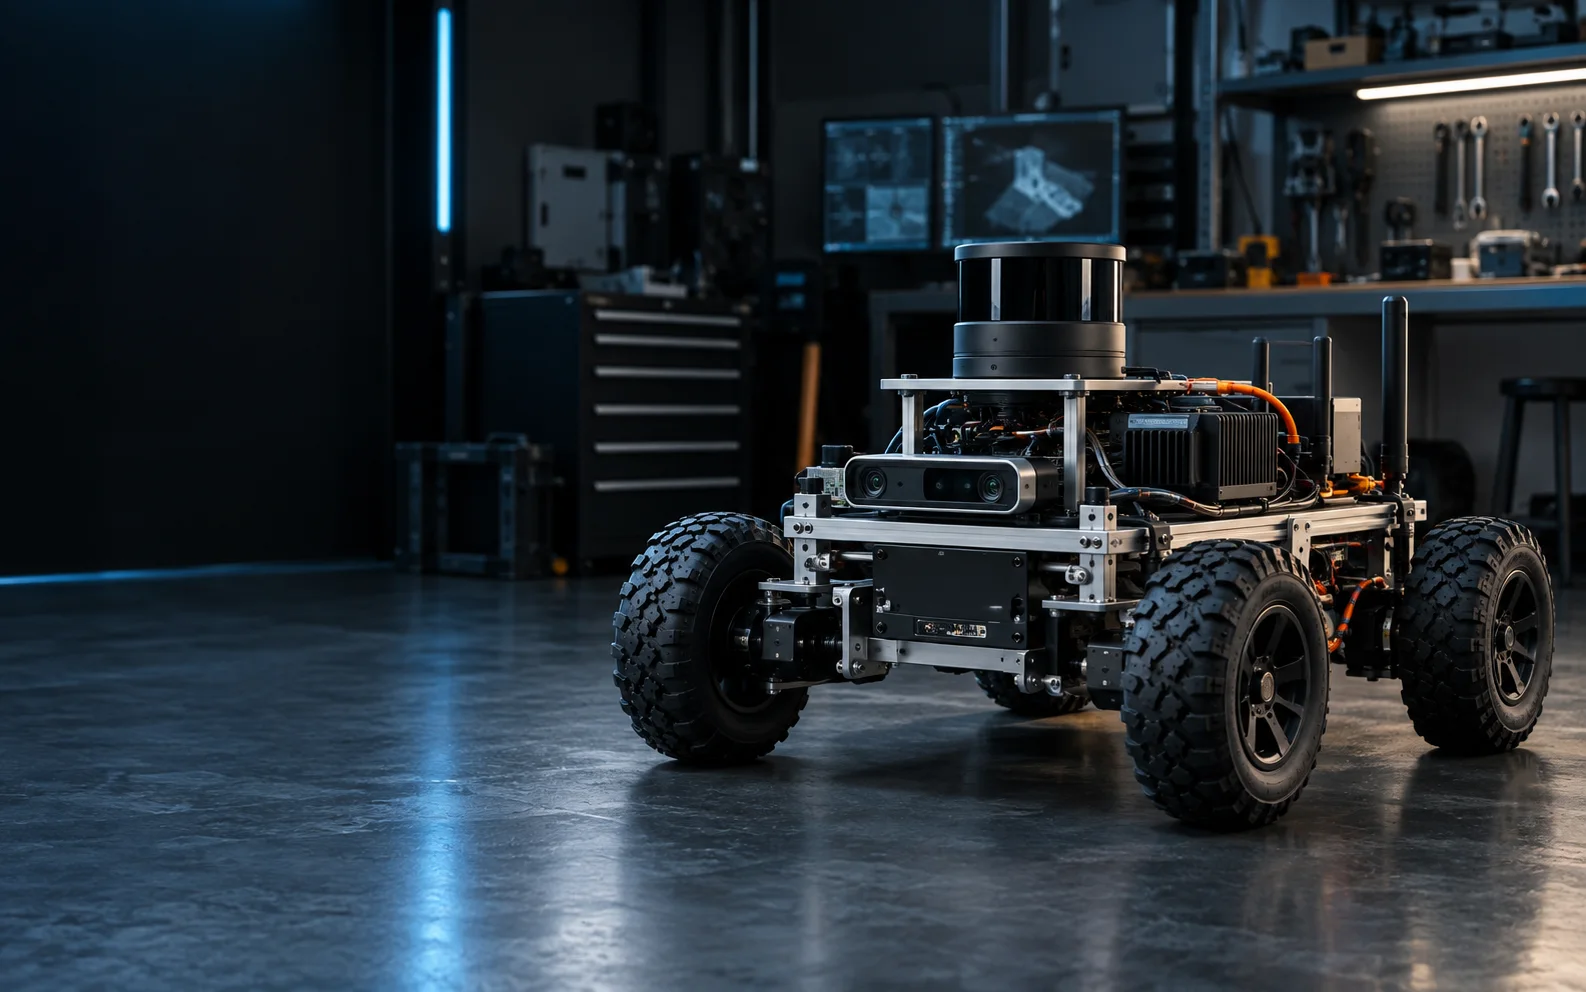
Une expertise de bout en bout
Notre bureau d'études intervient partout en France pour relier logiciel, capteurs, actionneurs et châssis dans une architecture cohérente.
Compétences
Software
Architecture ROS 2, drivers, contrôle et simulation pour robots mobiles.
Explorer l'expertiseAutonomie
Navigation, SLAM, fusion de capteurs, caméra et LiDAR.
Explorer l'expertiseÉlectronique
Calcul embarqué, capteurs, puissance et commande moteur.
Explorer l'expertiseMécanique
Châssis, motorisation et intégration mécanique.
Explorer l'expertiseNavigation autonome
Des algorithmes adaptés au robot, à ses capteurs et au terrain.
Caméra RGB-D, stéréo, LiDAR 2D/3D, IMU et odométrie.
Fusion de capteurs, SLAM, cartographie et estimation de pose.
Trajectoires globales et locales, évitement d'obstacles.
Asservissement, commande moteurs et validation sur terrain.

Expertise ROS 2
Une base ROS 2 modulaire, observable et documentée, de la simulation au déploiement.
/sensors/lidar ──┐
/camera/depth ───┼─▶ perception
/wheel/odom ─────┘       │
                         ▼
                    localization
                         │
                         ▼
                  nav2_controller
Méthode
Usage, environnement, charge, autonomie, vitesse, précision et sécurité.
Capteurs, calculateur, motorisation, mécanique et architecture ROS 2.
Intégration hardware/software, simulation puis essais sur plateforme.
Mesures, logs, scénarios limites, documentation et transfert technique.
Votre projet
Parlons de sa mission, de son environnement et du prochain verrou à lever.